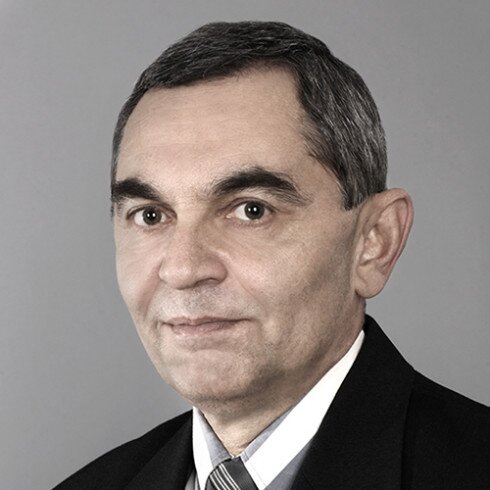
Чикрий Аркадий Алексеевич
Академик НАН Украины, доктор физико-математических наук, профессор
Тел.: +38 (044) 526 21 58
Email: g.chikrii@gmail.com, ChykriyAO@nas.gov.ua
Scopus Author ID: 7003266856
биография
Родился – 20.07.1945.
С 1968 года после окончания механико-математического факультета Львовского университета (по специальности «математика») работает в Институте кибернетики НАН Украины на должностях инженера (1968-1972), младшего научного сотрудника (1972–1975), старшего научного сотрудника (1975–1986); с 1988 года – заведующий лабораторией конфликтно-управляемых процессов, с 1990 года – заведующий созданного на базе лаборатории отдела оптимизации управляемых процессов. Кандидат физ.-мат. наук — 1972, доктор физ.-мат. наук — 1979, профессор – 1987, член-корреспондент НАН Украины (1997), академик НАН Украины (2018).
А.О. Чикрий является профессором трех университетов: Киевского национального университета имени Тараса Шевченко (1980-2000, 2011-2021), Национального технического университета имени Игоря Сикорского «Киевский политехнический институт» (1998-2021), Черновицкого национального университета имени Юрия Федьковича (2010-2021).
Автор около 600 научных работ. Среди них — 6 монографий и 40 международных обзоров в журналах и книгах коллективов авторов, более 300 публикаций за рубежом. Научный руководитель защищенных 36 кандидатских и 4 докторских диссертаций.
научные интересы
Специалист в области прикладного нелинейного анализа, в частности, теории многозначных отображений, теории экстремальных задач, теории функций действительной переменной, математических методов управления, теории динамических игр и поиска движущихся объектов, создании компьютерных технологий для анализа конфликтных ситуаций, ученик и последователь Л. Понтрягина, М. Красовского, Б. Пшеничного.
Основные результаты
Заложил основы нелинейной теории избегания столкновений движущихся объектов; предложил позиционный метод группового преследования, обобщающий правило экстремального прицеливания М. Красовского; разработал метод разрешающих функций, используя функционалы Г. Минковского и введя обратные им отображения; установил связь с прямым методом Л. Понтрягина, дал теоретическое обоснование классического правила параллельного сближения и ситуации «окружения» по Б. Пшеничному в задачах группового взаимодействия; предложил методы поиска движущихся объектов, основанные на марковских моделях; разработал методы решения интегральных, дифференциально-разностных и интегро-дифференциальных игр, игровых задач для систем с дробными производными Римана-Лиувилля, Капуто, Миллера-Россa, Хильфера, Грюнвальда-Летникова, игр с импульсными управлениями, конфликтно-управляемых процессов для систем с распределёнными параметрами и стохастических систем.
прикладные разработки
Вместе с сотрудниками отдела разработал ряд проблемно-ориентированных компьютерных систем, моделирующих комплексов и тренажеров, связанных с управлением движущимися объектами различной природы в условиях конфликта и неопределенности.
Это, в частности, моделирующий комплекс для оптимизации взаимодействия групп управляемых объектов космического базирования, движущихся по круговым и эмпирическим орбитам, для программы «звездных войн».
В авиационной отрасли разработаны тренажеры для безопасного взлета и посадки самолетов в экстремальных условиях. Создана система для гарантирования мягкой посадки самолета на авианосец. Последняя работа выполнена в сотрудничестве с NIST (Национальный институт стандартов и технологий, США).
В рамках проекта НТЦУ вместе с харьковскими и киевскими физиками в кооперации с Брукхейвенской национальной лабораторией (США) разработана система управления пучками заряженных частиц на основе уравнений Власова и Фоккера-Планка-Колмогорова.
На базе марковской клеточной модели создан моделирующий комплекс для поиска и слежения за движущимися объектами для нужд ВМФ. Методика может быть применена для поиска стационарных целей, подвергшихся аварии и находящихся в труднодоступных местах, в частности, затонувших судов, косяков рыб.
Проблема избегания столкновений движущихся объектов актуальна для безопасного движения в аэро- и морских портах. Знание динамических возможностей движущихся объектов и моделирование процессов позволяет диспетчерским службам планировать безаварийное функционирование.
Гранты и отличия
Грант соросовского профессора ISSER SPU 041077 (1994-1996)
Государственная премия Украины в области науки и техники (1999)
Государственная премия Украины в области образования (2018)
Грант STCU 1746 (2002 – 2004), грант STCU 5240 (2011 – 2013)
Премия имени В.М. Глушкова (2003)
Премия имени В.С. Михалевича (2021)
Норвежско-украинский грант (2018-2020)
Гранты ФФД (2011-2013, МОН), (2013-2015, МОН), (2014-2015, НАН)
- Грант Фонда научных исследований Украины (2020-2022)
- Заслуженный деятель науки и техники Украины 2026
Членство в национальных и международных научных организациях:
AMS (Американское математическое общество)
ISDG (Международное общество динамических игр)
GAMM (Общество прикладной механики и математики)
Группа исследований оптимизации Тихоокеанского региона (POP)
Президент Украинской ассоциации динамических игр
Президент Украинской ассоциации автоматического управления
Членство в редколлегиях научных журналов и сборников научных трудов
Information Technology for Economics and Management (Польша, Гливице), главный редактор по Восточной Европе
Проблемы управления и информатики (главный редактор)
Кибернетика и компьютерные технологии
Journal of Optimization, Differential Equations and Their Applications.
-
Динамические игры с разрывным траектории, Наук. мнение, 2005, 220с. (Ю.Г.Кривонос, И.И. Матичин).
-
Soft Landing of Moving Objects, Gaithersburg, NIST, USA, 1998, 137 p.;
-
Conflict - Controlled Processes, Kluwer, Boston- London - Dordrecht, 1997, 424 p., переиздано в 2007, 2010, 2013, Springer Science and Business Media;
-
Линейно-квадратичные дифференциальные игры, Наук. мнение, 1994, 320с. (В.И.Жуковський);
-
конфликтно -управляемые процессы, Наук. мнение, 1992, 384 с.;
-
Дифференциальные уравнения. Линейно-квадратичные дифференциальные игры. Москва, ЮРАЙТ, 2017, 322 с. (В.И. Жуковский)